用一阶惯性环节去表示控制系统延迟的原理
在控制系统中,延迟是一种常见的现象,特别是在数字控制系统中,算法的执行时间往往被视为一种延迟。为了对这种延迟进行建模和分析,常常采用一阶惯性环节来近似表示。下面将从两个方面阐述这一原理。
一、基于延迟环节传递函数的泰勒展开
延迟环节的定义:
输出量经恒定延时后不失真地复现输入量变化的环节称为延时环节。
其时域表达式为:$c(t) = r(t-tau)$,其中$tau$为延迟时间。
延迟环节的传递函数:
根据拉氏变换中的实位移定理,延迟环节的传递函数为:$G(s) = frac{C(s)}{R(s)} = e^{-tau s}$。
一阶惯性环节的传递函数:
一阶惯性环节的传递函数为:$G(s) = frac{C(s)}{R(s)} = frac{1}{1+Ts}$,其中$T$为时间常数。
泰勒展开与近似:
当延迟时间$tau$足够小时,可以对$e^{-tau s}$进行泰勒展开。
$e^{-tau s}$的二阶泰勒展开式为:$e^{-tau s} = 1 - tau s + frac{tau^2}{2}s^2 + o(s^2)$。
由于$tau$足够小,$tau^2$是$tau$的高阶无穷小,可以忽略,因此退化为一阶展开:$e^{-tau s} approx 1 - tau s$。
进一步变换得到:$e^{-tau s} approx frac{1}{1+tau s}$(条件是$tau$足够小)。
结论:
在延迟时间$tau$足够小的条件下,延迟环节的传递函数可以近似为一阶惯性环节的传递函数。
二、基于一阶惯性环节特性的分析
一阶惯性环节的定义:
一阶惯性环节是一种具有惯性特性的系统,其输出对输入的变化有一定的滞后和衰减作用。
其时域表达式为:$c(t) = frac{1}{T} int_{0}^{t} e^{-frac{(t-tau)}{T}} r(tau) dtau$,或等价地表示为:$c(t) = c(0)e^{-frac{t}{T}} + int_{0}^{t} frac{1}{T}e^{-frac{(t-tau)}{T}} dot{r}(tau) dtau$。
一阶惯性环节的近似特性:
当输入信号$r(t)$的时变足够慢,且延迟时间$T$(这里与上述的$tau$有所不同,但在此上下文中可理解为类似的延迟时间参数)足够小时,一阶惯性环节的输出可以近似为输入信号在一段时间前的值。
即,对于缓慢变化的输入信号,一阶惯性环节具有近似延迟的效果。
结论:
在输入信号时变缓慢且延迟时间足够小的条件下,一阶惯性环节可以近似地表示控制系统的延迟。
总结:
用一阶惯性环节去表示控制系统延迟的原理主要基于两个方面的考虑:一是基于延迟环节传递函数的泰勒展开,在延迟时间足够小的条件下,延迟环节的传递函数可以近似为一阶惯性环节的传递函数;二是基于一阶惯性环节的近似特性,在输入信号时变缓慢且延迟时间足够小的条件下,一阶惯性环节可以近似地表示控制系统的延迟。这两种方法都提供了用一阶惯性环节来近似表示控制系统延迟的理论依据。
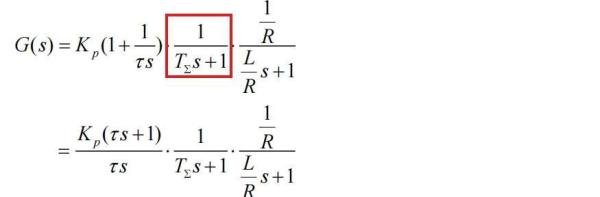
上述图片展示了延迟环节与一阶惯性环节的传递函数对比,进一步直观地说明了两者在特定条件下的近似关系。